
اختيار عدسة الكاميرا للروبوتات: ما يهم خارج مجال الرؤية
يمكن أن يمتلك الروبوت المتنقل محركات ممتازة، وبرامج تنقل موثوقة، ومعالجًا قويًا، ومع ذلك يتخذ قرارات سيئة إذا لم تلتقط كاميرته المعلومات المرئية الصحيحة.
بالنسبة للمركبة الموجهة ذاتية القيادة (AGV)، أو روبوت المستودع، أو روبوت الفحص، أو روبوت الخدمة، فإن عدسة الكاميرا ليست مجرد جزء صغير متصل بالمستشعر. فهو يحدد مقدار البيئة التي تدخل الصورة، وكيفية تمثيل الأشياء، ومدى اتساق نظام الرؤية في تفسير ما يراه.
وبالتالي فإن اختيار عدسة للروبوتات يبدأ بالمهمة التي يجب أن تؤديها الكاميرا. قد لا تكون العدسة المصممة للإدراك الواسع للعوائق مثالية لقراءة ملصق صغير أو فحص موصل أو قياس أحد المكونات. ويعتمد الاختيار الصحيح على حركة الروبوت، ووضع الكاميرا، وأجهزة الاستشعار، والإضاءة، والمعلومات التي تحتاجها خوارزمية الرؤية.
1. تحديد مهمة الرؤية قبل اختيار العدسة
تغطي "رؤية الروبوت" العديد من الوظائف المختلفة. غالبًا ما يحتاج نظام الملاحة واكتشاف العوائق إلى رؤية واسعة للمنطقة المحيطة. قد تحتاج أنظمة الانتقاء والمكان إلى تحديد موقع الجسم بدقة. قد تحتاج روبوتات التفتيش إلى الكشف عن عيوب صغيرة أو تفاصيل سطحية. قد يحتاج روبوت التوصيل إلى التعرف على الأشخاص والمداخل واللافتات وحدود الأرضيات.
اكتب ما يجب أن تكتشفه الكاميرا أو تقيسه. ثم حدد مكان ظهور تلك المعلومات في الصورة ومقدار التفاصيل المطلوبة. إذا كانت الخوارزمية تحتاج فقط إلى اكتشاف ما إذا كان هناك عائق، فقد تختلف متطلبات العدسة عن النظام الذي يجب أن يقدر أبعاد الجسم أو يقرأ رمزًا.
تساعد هذه الخطوة أيضًا على تجنب الدفع مقابل الأداء البصري الذي لا يستخدمه التطبيق. قد يساعد مجال الرؤية الواسع جدًا في التنقل، ولكنه قد يقلل من عدد وحدات البكسل المتاحة لتمثيل كائن بعيد. يمكن أن يوفر العرض الأضيق مزيدًا من التفاصيل في المنطقة المستهدفة ولكنه قد يترك مساحة أقل من البيئة مرئية.
ابدأ بالنتيجة المطلوبة، وليس البعد البؤري المفضل.
2. قم بمطابقة العدسة مع المستشعر، وليس فقط تصنيف الميجابكسل الخاص بها
دقة المستشعر مهمة، ولكنها ليست كافية لتحديد توافق العدسة. يمكن أن تؤثر الأبعاد النشطة للمستشعر وحجم البكسل والاستجابة الطيفية والمتطلبات البصرية على النتيجة.
يجب أن تغطي دائرة صورة العدسة منطقة المستشعر. إذا لم يحدث ذلك، فقد تظهر الصورة زوايا داكنة أو مناطق غير قابلة للاستخدام. يجب أيضًا تقييم الأداء البصري عبر جزء المستشعر الذي يهم التطبيق. قد يبدو النظام حادًا في المنتصف ولكنه يفتقر إلى التباين الكافي بالقرب من الحواف من أجل التعرف عليه بشكل موثوق.
عندما تطلب توصية من مورد العدسات، قم بتوفير الشركة المصنعة للمستشعر وطرازه كلما أمكن ذلك. ورقة بيانات المستشعر أفضل. إنه يمنح الفريق البصري نقطة انطلاق أكثر موثوقية من "أننا بحاجة إلى عدسة بدقة 8 ميجابكسل".
يحدد نظام الكاميرا الكامل، بما في ذلك المستشعر والعدسة وموضع التركيز ومعالجة الصور، النتيجة النهائية. تعد علامة الميجابكسل بمثابة مرشح مفيد لوضع قائمة مختصرة للمرشحين، وليست ضمانًا لأداء النظام.
3. حساب مجال الرؤية على مسافة العمل الحقيقية
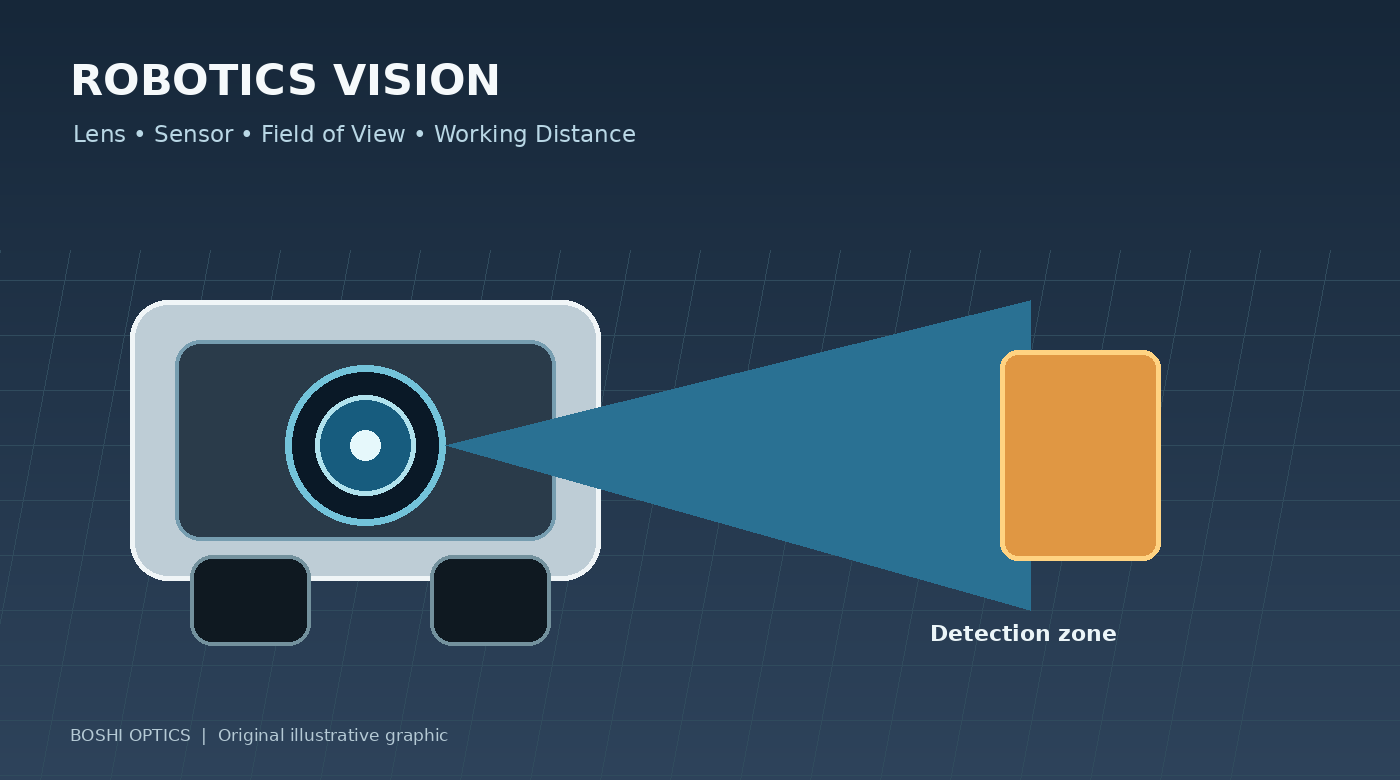
يصف مجال الرؤية (FOV) التغطية الزاوية للكاميرا. بالنسبة للروبوتات، ينبغي ترجمتها إلى سؤال عملي: ما مدى اتساع المنطقة التي يجب أن يراها الروبوت على المسافة التي يتم فيها الكشف أو القياس؟
تعتمد الإجابة على البعد البؤري وأبعاد المستشعر، بالإضافة إلى موضع الكاميرا واتجاهها. إن العدسة التي توفر تغطية كافية عند تركيبها عاليًا على الروبوت قد لا تغطي نفس المنطقة المفيدة عند تركيبها بالقرب من الأرض أو خلف نافذة واقية.
قم بإعداد رسم بسيط مع وضع الكاميرا، والمسافة المستهدفة، وعرض المشهد المطلوب وارتفاعه. قم بتضمين أقرب وأبعد المسافات التي يجب أن يعمل النظام فيها. وهذا مهم بشكل خاص عندما يقترب الروبوت من الأشياء، أو يدور في مساحات ضيقة، أو يعمل حول الرفوف والآلات.
لا تحدد العدسة بناءً على رقم مجال الرؤية القطري فقط إذا كانت الخوارزمية تعتمد على التغطية الأفقية أو منطقة اهتمام معينة. اطلب مجال الرؤية الأفقي والرأسي ضمن تكوين المستشعر المقصود، وتحقق من النتيجة في النظام المجمع.
4. فهم المفاضلة بين التغطية الواسعة والتفاصيل المفيدة
يمكن للعدسة الأوسع التقاط المزيد من المشهد، ولكن يجب أن تمثل نفس وحدات البكسل الخاصة بالمستشعر مساحة أكبر. ونتيجة لذلك، قد يشغل جسم صغير عددًا أقل من وحدات البكسل ويصبح من الصعب تصنيفه أو قياسه.
يمكن للعدسات ذات الزاوية الواسعة أيضًا أن تسبب تشويهًا هندسيًا. لا يعد التشويه عيبًا تلقائيًا: فقد يكون مقبولاً للوعي العام أو يمكن تصحيحه في بعض الأحيان من خلال المعايرة والبرمجيات. ولكن إذا كان الروبوت يحتاج إلى قياسات هندسية دقيقة، فإن سلوك التشويه واستقرار المعايرة يستحقان المزيد من الاهتمام.
السؤال المفيد ليس "هل العدسة ذات الزاوية الواسعة أفضل؟" إنه "ما مقدار التغطية المطلوبة، وما هو أصغر كائن أو ميزة يجب أن يتعرف عليها النظام؟"
بالنسبة لبعض الروبوتات، لا يمكن لكاميرا واحدة أن تفي بكل مهمة بكفاءة. قد تدعم الكاميرا ذات الرؤية الواسعة التنقل بينما تقوم الكاميرا الثانية ذات الرؤية الضيقة بالتعامل مع الفحص الدقيق. يعتمد ما إذا كانت هذه البنية منطقية على التكلفة والمساحة وموارد المعالجة ومتطلبات الموثوقية.
5. ضع في اعتبارك الحركة والتعرض والإضاءة
نادراً ما تعمل الروبوتات في بيئة تصوير يتم التحكم فيها بشكل كامل. فهي تتحرك، وتهتز، وتمر بين المناطق المضيئة والمظلمة، وتواجه إضاءة متغيرة. يمكن أن تساعد العدسة ذات الفتحة الكبيرة في توصيل المزيد من الضوء إلى المستشعر، ولكنها لا تقضي على ضبابية الحركة أو تضمن الكشف الدقيق.
يجب مراعاة وقت التعرض وحساسية المستشعر والإضاءة ومعدل الإطارات وسرعة الروبوت معًا. إذا تحرك الروبوت بسرعة، فقد تكون هناك حاجة إلى تعريض ضوئي قصير للحد من التشويش. قد يتطلب ذلك إضاءة أقوى أو مستشعرًا بأداء مناسب في الإضاءة المنخفضة.
بالنسبة للروبوتات الداخلية، قد تؤثر إضاءة LED الوامضة والأرضيات العاكسة وضوء النهار المتغير بالقرب من النوافذ على اتساق الصورة. تواجه الروبوتات الخارجية تحديات إضافية من أشعة الشمس المباشرة والظلال والمطر والعمل الليلي. في حالة استخدام الإضاءة القريبة من الأشعة تحت الحمراء، تأكد من أن العدسة وأي تكوين مرشح مناسب للطول الموجي المقصود.
اختبار مع الإضاءة التمثيلية والحركة كلما أمكن ذلك. تعتبر صورة المقعد الثابت مفيدة، ولكنها لا يمكنها إعادة إنتاج كل حالة تمت مواجهتها على منصة متحركة.
6. التحقق من الغلاف الميكانيكي والمتطلبات البيئية
غالبًا ما يكون لكاميرات الروبوتات قيود صارمة على المساحة. يؤثر قطر العدسة، وطول المسار الإجمالي، ونوع التثبيت، وتعديل التركيز، وموضع المستشعر، والغطاء الواقي على إمكانية دمج العدسة.
قد تظل العدسة التي تناسب الخيط تتعارض مع الغطاء، أو تظل بعيدة جدًا عن المستشعر، أو يصعب التركيز عليها بعد التجميع. إذا كانت الكاميرا موضوعة خلف نافذة واقية، فقد تؤثر هذه النافذة أيضًا على جودة الصورة ويجب أخذها في الاعتبار أثناء تقييم النظام.
الظروف البيئية مهمة أيضا. لا يشترك روبوت المستودع ومنصة التفتيش الخارجية وروبوت تجهيز الأغذية في متطلبات متطابقة. يجب تحديد نطاق درجة الحرارة، والاهتزاز، والغبار، والرطوبة، وعوامل التنظيف، ومتطلبات الختم وفقًا لحالة الاستخدام الفعلي بدلاً من الافتراض من علامة واسعة مثل "صناعي".
قم بتوفير رسم ميكانيكي أو رسم تخطيطي بالأبعاد قبل الالتزام بتصميم مخصص. عادة ما يكون من الأسهل تحديد التعارضات أثناء مرحلة التصميم مقارنةً بعد إنشاء مبيت الكاميرا وعينات العدسات.
7. متى تكون عدسة الروبوتات المخصصة جديرة بالاهتمام؟
غالبًا ما تكون العدسة القياسية هي الاختيار المعقول عندما تلبي المتطلبات البصرية والميكانيكية والتجارية. يصبح التخصيص ذا صلة عندما يكون لدى المشروع قيد لا تستطيع منتجات الكتالوج المتاحة تلبيته - على سبيل المثال، مجال رؤية غير عادي ضمن حزمة صغيرة، أو متطلبات طيفية خاصة، أو مسافة عمل غير قياسية، أو هدف محدد لجودة الصورة.
قبل البدء في مشروع مخصص، اجمع ورقة بيانات المستشعر ومجال الرؤية المستهدف ونطاق مسافة العمل والأبعاد المتاحة وظروف الإضاءة والحدود البيئية وحجم الإنتاج المقدر. شارك نماذج من الصور أو رسمًا تخطيطيًا لمجال رؤية الكاميرا إذا كان ذلك متاحًا.
تساعد هذه المدخلات فريق البصريات على تقييم الجدوى وتحديد المقايضات. كما أنها تسهل تحديد ما إذا كان تكييف عدسة موجودة يمكن أن يلبي المتطلبات بتكلفة أقل وبوقت تطوير أقل.
يجب أن يحل التخصيص مشكلة محددة، وليس مجرد جعل المنتج مختلفًا.
الاستنتاج: تصميم للمهمة التي يجب أن يؤديها الروبوت
يعد اختيار عدسة الكاميرا للروبوتات قرارًا على مستوى النظام. يساهم المستشعر ومجال الرؤية والمسافة المستهدفة والتشوه والإضاءة والحركة والمساحة الميكانيكية وبيئة التشغيل في النتيجة.
بالنسبة لمنصة الروبوت الجديدة، من المفيد تحديد مهمة الرؤية قبل الانتهاء من مواصفات العدسة. بالنسبة للنظام الحالي الذي يتميز باكتشاف غير متناسق أو تفاصيل غير كافية، قم بمراجعة مسار الصورة بالكامل قبل افتراض أن العدسة وحدها هي المسؤولة.
توفر شركة Boshi Optics، وهي جزء من شركة Shanghai Silk Optical Technology Co., Ltd.، تصميم العدسات البصرية وتصنيعها لتطبيقات التصوير، مع خيارات قياسية ومخصصة عبر فئات منتجات متعددة. إذا كنت تقوم بتطوير AGV، أو روبوت الفحص، أو أي جهاز آخر يدعم الرؤية، فقم بمشاركة نموذج المستشعر الخاص بك، والتغطية المستهدفة، ومسافة العمل، والقيود الميكانيكية، والحجم المتوقع لبدء مناقشة عملية حول العدسة.
استكشف موقعنانطاق العدسة M12 والمنتجات البصرية المخصصة ، أو التواصل معنا عبرموقع بوشي للبصريات لمناقشة طلبك.